産業用ロボットと自動生産システムは、製造現場における搬送、組立、溶接、検査、梱包などの作業を制御・連携させるための技術です。ロボット本体だけでなく、センサー、制御装置、画像処理システム、搬送設備、産業用ソフトウェアなどを組み合わせることで、生産工程全体を自動化できます。自動車、電子機器、食品、医薬品、金属加工など、さまざまな産業で活用されています。
産業用ロボットと自動生産システムとは
産業用ロボットは、プログラムされた動作や制御指令に基づいて、製造・加工・搬送などの作業を行う機械です。多関節ロボット、直交ロボット、スカラロボット、パラレルリンクロボットなどがあり、それぞれ異なる動作範囲、速度、精度、可搬重量に対応しています。
一方、自動生産システムは、ロボット、工作機械、コンベヤー、検査装置、制御システムなどを連携させ、生産工程を継続的に実行する仕組みです。個々の機械を自動化するだけでなく、材料の供給、製品の加工、品質検査、完成品の搬送までを統合する場合もあります。
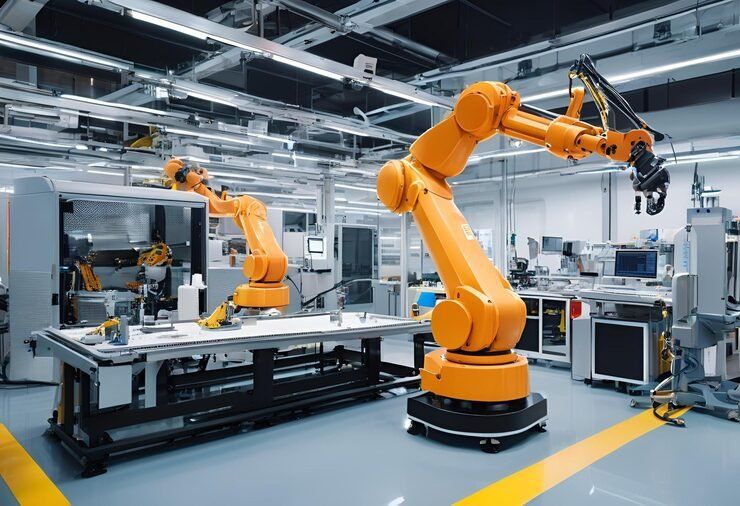
例えば、自動車部品の組立工程では、センサーが部品の位置を検出し、ロボットが部品を取り上げて所定の位置に配置します。その後、締結装置や画像検査装置が作業結果を確認し、制御システムが次の工程へ信号を送ります。
こうしたシステムでは、人がすべての作業を直接行う代わりに、設備の監視、品質管理、保守、工程改善などを担当します。ただし、自動化の範囲は製品の種類、生産量、設備構成、安全要件によって異なります。
産業用ロボットの主な種類
多関節ロボット
多関節ロボットは、人間の腕に似た複数の回転関節を備えています。複雑な軌道を描くことができ、溶接、塗装、組立、部品搬送、機械への材料投入などに使用されます。
関節数、可搬重量、リーチ、繰り返し位置決め精度などは機種によって異なります。用途に応じて、ロボット本体に適切なエンドエフェクターを取り付けます。
スカラロボット
スカラロボットは、主に水平方向の高速な移動と上下方向の動作を組み合わせる構造です。電子部品の組立、ピックアンドプレース、包装、部品の位置決めなどで利用されます。
設置スペースや作業範囲が比較的限定された工程に適していますが、対象物の重量や必要な動作範囲を考慮した機種選定が必要です。
直交ロボット
直交ロボットは、直線軸を組み合わせてX・Y・Z方向に移動する方式です。材料の搬送、部品の配置、検査装置への投入、工作機械へのワーク供給などに使われます。
構造を用途に合わせて設計しやすく、長い移動距離が必要な工程にも対応できます。
パラレルリンクロボット
パラレルリンクロボットは、複数のアームが共通の作業部を支える構造を持ちます。高速な仕分けや軽量部品のピッキングなどに使用され、食品、包装、電子部品の製造工程で採用されています。
協働ロボット
協働ロボットは、人とロボットが同じ作業空間で働くことを想定して設計されたロボットです。部品の組立、検査補助、機械への材料投入などに利用されます。
ただし、協働ロボットであることだけで、人と接触しても安全であるとは限りません。工具、把持物、動作速度、周辺設備、作業方法などを含めたリスク評価が必要です。
自動生産システムを構成する主要設備
自動生産システムは、複数の設備と制御技術を組み合わせて構築されます。
| 設備・技術 | 主な役割 | 主な用途 |
|---|---|---|
| 産業用ロボット | 搬送、組立、加工補助 | 自動車、電子機器 |
| PLC(プログラマブルロジックコントローラー) | 設備の順序制御と信号処理 | 生産ライン、包装設備 |
| サーボモーター・ドライブ | 位置、速度、トルクの制御 | 精密組立、加工機械 |
| センサー | 位置、温度、圧力、状態の検出 | 検査、設備監視 |
| マシンビジョン | 画像による認識・検査 | 外観検査、部品位置決め |
| コンベヤー | 製品や材料の搬送 | 組立ライン、物流 |
| AGV・AMR | 工場内の自動搬送 | 部品供給、倉庫搬送 |
| MES | 生産実績、工程、品質記録の管理 | 工場運営、製造履歴管理 |
これらの設備は単独でも使用できますが、統合することで工程間の情報共有や生産状況の把握が可能になります。実際の構成は、生産方式、製品の形状、設備の配置、必要な処理能力などによって決まります。
ロボット制御と自動化技術
ロボットコントローラーとPLC
ロボットコントローラーは、ロボットの関節動作、軌道、速度、位置などを管理します。PLCは、ロボットと周辺設備の動作順序、センサー入力、インターロック、搬送装置などを制御するために使用されます。
両者を連携させることで、ロボットが部品を受け取れる状態になったことをPLCが確認し、作業完了後に次の工程へ信号を送るといった制御が実現します。
センサーとマシンビジョン
センサーは、部品の有無、位置、距離、温度、圧力などを検出します。マシンビジョンはカメラと画像処理ソフトウェアを使用し、部品の向き、寸法、表面の異常などを識別します。
画像検査の精度は、照明条件、カメラの性能、対象物の表面、画像データ、判定アルゴリズムなどに左右されます。導入時には、実際の製品や製造環境を用いて検証することが重要です。
産業用通信ネットワーク
産業用通信ネットワークは、ロボット、PLC、センサー、ドライブ、上位システムの間で情報を伝達します。EtherNet/IP、PROFINET、EtherCATなど、用途や機器に応じた通信技術が利用されています。
ネットワークを設計する際には、通信速度だけでなく、リアルタイム性、互換性、障害時の動作、アクセス制御、保守性なども考慮する必要があります。
製造実行システムと企業システムの連携
製造実行システム(MES)は、製造指示、作業実績、品質情報、工程履歴などを管理します。企業資源計画(ERP)は、受注、購買、在庫、会計などの企業活動を管理します。
両者を工場の制御システムと連携させることで、生産計画から実際の製造結果までの情報を共有できます。ただし、各システムが扱う情報や制御の役割は異なるため、明確なインターフェース設計が必要です。
自動生産システムの設計・導入プロセス
自動化プロジェクトでは、ロボットの選定だけでなく、工程全体の分析、設備設計、安全対策、試運転、運用体制の整備が求められます。
生産工程の分析
最初に、製品の種類、生産量、作業時間、品質基準、材料の流れ、既存設備の能力を調査します。自動化する工程と人が担当する工程を区別し、必要な処理能力や設備の稼働条件を明確にします。
ロボットと周辺設備の選定
ロボットの可搬重量、リーチ、繰り返し位置決め精度、動作速度、設置スペースなどを確認します。また、グリッパー、溶接トーチ、吸着装置、検査カメラなど、作業に必要な周辺機器も選定します。
製品の形状や材質が変わる場合は、把持方法、位置決め、製品切り替えの手順についても検討が必要です。
制御システムの設計と統合
ロボットコントローラー、PLC、センサー、安全装置、操作画面、搬送装置などの信号や動作を定義します。設備間の通信方法、異常発生時の停止条件、復旧手順も設計段階で明確にします。
試運転と性能検証
導入後は、通常運転だけでなく、製品切り替え、材料不足、センサー異常、通信障害、非常停止などの条件を確認します。生産能力、位置決め精度、品質、停止時間などを測定し、要求仕様を満たしているか検証します。
運用・保守と継続的改善
運用開始後は、ロボット、駆動装置、センサー、配線、制御盤などの点検を実施します。設備の稼働データや故障履歴を分析し、保守計画や工程条件を見直すことで、安定した運用を支えます。
世界の産業用ロボットメーカーと自動化設備メーカー
産業用ロボット市場には、ロボット本体を中心に開発する企業、制御装置や駆動機器を提供する企業、工場全体の自動化を支援する企業などがあります。
ファナック(FANUC)
ファナックは、日本に本社を置く産業用ロボット、CNCシステム、工場自動化技術のメーカーです。自動車、金属加工、電子機器、搬送などの用途に関連する製品を展開しています。
安川電機(Yaskawa Electric)
安川電機は、産業用ロボット「MOTOMAN」シリーズ、サーボドライブ、モーション制御技術などを提供しています。溶接、搬送、組立、塗装などの自動化工程で使用されています。
川崎重工業(Kawasaki Robotics)
川崎重工業は、産業用ロボットやロボットシステムを展開しています。溶接、ハンドリング、塗装、組立など、さまざまな製造工程に対応する製品があります。
ABB
ABBは、産業用ロボット、モーション制御、電力・自動化関連技術を提供する企業です。製造業や物流などの分野で、ロボットと周辺設備を組み合わせた自動化に対応しています。
KUKA
KUKAは、産業用ロボット、ロボットセル、自動生産システムなどを展開する企業です。自動車製造、電子機器、金属加工、物流などの用途に関連する技術を提供しています。
三菱電機(Mitsubishi Electric)
三菱電機は、産業用ロボット、PLC、サーボシステム、インバーター、数値制御装置などを提供しています。ロボットと工場制御機器を組み合わせた自動化システムの構築に利用されています。
安川電機以外の主要メーカー
オムロンは、制御機器、センサー、画像検査、安全機器、ロボット技術を展開しています。シーメンスはPLC、産業用ソフトウェア、駆動システム、工場制御関連技術を提供しています。ロックウェル・オートメーションやシュナイダーエレクトリックも、制御機器、産業用ネットワーク、製造システム関連の製品を展開しています。
メーカーやサプライヤーを比較する際には、ロボット本体の性能だけでなく、制御機器との互換性、技術文書、保守部品、現地サポート、システム統合の経験なども確認する必要があります。
産業用ロボットの主な用途
自動車製造
自動車工場では、スポット溶接、アーク溶接、塗装、部品搬送、組立などにロボットが使用されます。複数のロボットと搬送設備を連携させることで、車体や部品の製造工程を構成できます。
電子機器・半導体製造
電子機器の製造では、小型部品の配置、精密組立、基板搬送、検査などに自動化設備が利用されます。半導体関連の工程では、精密な位置決めに加え、清浄度や静電気への対策も重要です。
金属加工と工作機械
ロボットは、工作機械へのワーク供給、完成品の取り出し、部品の搬送、研磨などに使用されます。加工機械とロボットを連携させることで、材料の投入から加工後の搬送までを統合できます。
食品・飲料製造
食品工場では、仕分け、ピッキング、包装、箱詰め、パレタイジングなどにロボットが活用されます。食品に接触する設備では、衛生設計、洗浄方法、材料の適合性なども考慮する必要があります。
医薬品・医療関連製造
医薬品や医療関連製品の製造では、容器の搬送、包装、検査、材料の取り扱いなどに自動化技術が利用されます。製品や工程に応じて、清浄環境、記録管理、トレーサビリティーなどの要件を確認します。
倉庫・物流
AGVやAMR、ロボットアーム、コンベヤー、仕分け装置などを連携させることで、部品供給、商品の仕分け、搬送、パレタイジングなどを自動化できます。人と移動機器が同じ空間で作業する場合は、動線、速度、検知機能、安全停止などの設計が必要です。
2024~2026年の技術動向
AIと高度な画像認識
人工知能を活用した画像処理技術は、部品の位置認識、外観検査、仕分けなどの用途で利用されています。従来の固定ルールによる画像処理では対応が難しい形状や外観のばらつきに対し、学習済みモデルを利用する方式も導入されています。
ただし、検査精度は学習データ、照明、製品のばらつき、判定条件などに依存します。実際の生産条件で検証し、誤検出や見逃しへの対策を整える必要があります。
協働ロボットと柔軟な生産
製品の種類や生産量が変化する工場では、再配置しやすいロボットセルや協働ロボットが検討されています。これらは特定の工程で柔軟性を高める一方、作業内容、周辺設備、リスク評価によって適切な構成が異なります。
デジタルツインと仮想試運転
デジタルツインは、設備や生産ラインをデジタルモデルとして表現する技術です。仮想環境でロボットの動作、設備配置、干渉、制御ロジックなどを検討することで、実機の導入前に設計上の問題を見つけやすくなります。
モデルの精度を維持するには、実際の設備構成、動作条件、制御プログラムとの整合性を確認することが重要です。
予知保全と設備データの活用
振動、温度、電流、稼働時間などのデータを分析することで、設備の異常傾向を把握し、保守計画を検討できます。こうした分析は設備の状態を理解するための補助となりますが、安全点検や必要な保守作業を代替するものではありません。
産業用ロボットの安全規格とリスク管理
産業用ロボットを導入する際は、ロボット本体だけでなく、工具、加工対象物、周辺設備、人の作業位置、保守時の動作などを含めたリスク評価が必要です。
国際規格ISO 10218-1:2025は産業用ロボット本体の安全要求事項を扱い、ISO 10218-2:2025はロボットシステムやロボットセルの統合、安全設計、試運転、運用、保守などに関する要求事項を扱います。両規格は2025年2月に発行されました。<Cite refs={["turn877950search0","turn877950search1"]} />
実際の設備では、次のような対策を検討します。
ロボットの動作範囲と危険区域を明確にする。
用途に応じて安全柵、インターロック、ライトカーテン、スキャナーなどを設置する。
非常停止装置と安全関連制御機能を適切に構成する。
保守や清掃の際に、予期しない起動や危険なエネルギーの放出を防ぐ手順を整える。
オペレーターや保守担当者に対し、設備固有の操作方法と安全手順を教育する。
ロボットを組み込んだシステム全体について、設計から運用までリスクを評価する。
適用される規格や法令は、設置国、設備の種類、使用環境によって異なります。規格への適合性を確認する際は、最新の規格本文、関連する法令、機械メーカーやシステムインテグレーターの技術資料を参照する必要があります。
産業用ロボットと自動生産システムの導入時に確認する項目
自動化設備の選定では、技術仕様だけでなく、工場全体の運用条件を検討することが重要です。
生産能力: 必要な処理数、サイクルタイム、稼働時間を明確にする。
ロボット仕様: 可搬重量、リーチ、位置決め精度、動作速度を確認する。
設備との互換性: PLC、センサー、搬送装置、工作機械、上位システムとの接続を検証する。
製品の多様性: 製品切り替え、段取り変更、異なるサイズや形状への対応を評価する。
保守と部品供給: 点検方法、交換部品、技術サポート、故障時の復旧体制を確認する。
安全性: 人と設備の動線、危険区域、停止機能、保守時の作業条件を評価する。
データ管理: 生産履歴、品質記録、アクセス権限、バックアップ方法を定義する。
導入プロジェクトでは、初期の設備構成だけでなく、製品変更、設備更新、ソフトウェア保守、作業者教育なども含めて計画することが求められます。
よくある質問
産業用ロボットと自動生産システムの違いは何ですか?
産業用ロボットは、特定の作業を実行する機械です。自動生産システムは、ロボットに加えて制御装置、搬送設備、検査機器、製造ソフトウェアなどを連携させ、生産工程全体を管理する仕組みです。
産業用ロボットの主なメーカーはどこですか?
代表的なメーカーには、ファナック、安川電機、川崎重工業、ABB、KUKAなどがあります。また、三菱電機やオムロンなどは、ロボットに加えて制御機器や自動化関連技術も展開しています。
自動生産システムにはどのような設備が必要ですか?
用途によって異なりますが、一般的にはロボット、PLC、センサー、駆動装置、搬送設備、安全装置、操作画面などが使用されます。生産実績や品質情報を管理する場合は、MESや関連ソフトウェアとの連携も検討されます。
協働ロボットは安全柵なしで使用できますか?
必ずしもそうではありません。協働ロボットでも、工具、対象物、動作速度、周辺設備などによって危険が生じます。実際の用途に基づくリスク評価を行い、安全対策を決定する必要があります。
産業用ロボットの安全規格には何がありますか?
国際規格ISO 10218-1:2025は産業用ロボット本体を対象とし、ISO 10218-2:2025はロボットアプリケーションやロボットセルの統合を対象としています。導入時には、設置国の法令や用途に関係する追加要求事項も確認します。
まとめ
産業用ロボットと自動生産システムは、搬送、組立、加工、検査、包装などの製造工程を連携させる技術です。多関節ロボット、PLC、センサー、マシンビジョン、産業用ネットワークなどを組み合わせることで、さまざまな産業の生産工程に対応できます。AI、デジタルツイン、予知保全などの技術も、設備データの活用や生産工程の分析を支えています。一方、実用的なシステムを構築するには、工程要件、機器の互換性、保守体制、リスク評価、安全規格を総合的に検討することが重要です。